Projects
This case study is written in Korean. Contact us for details in English.
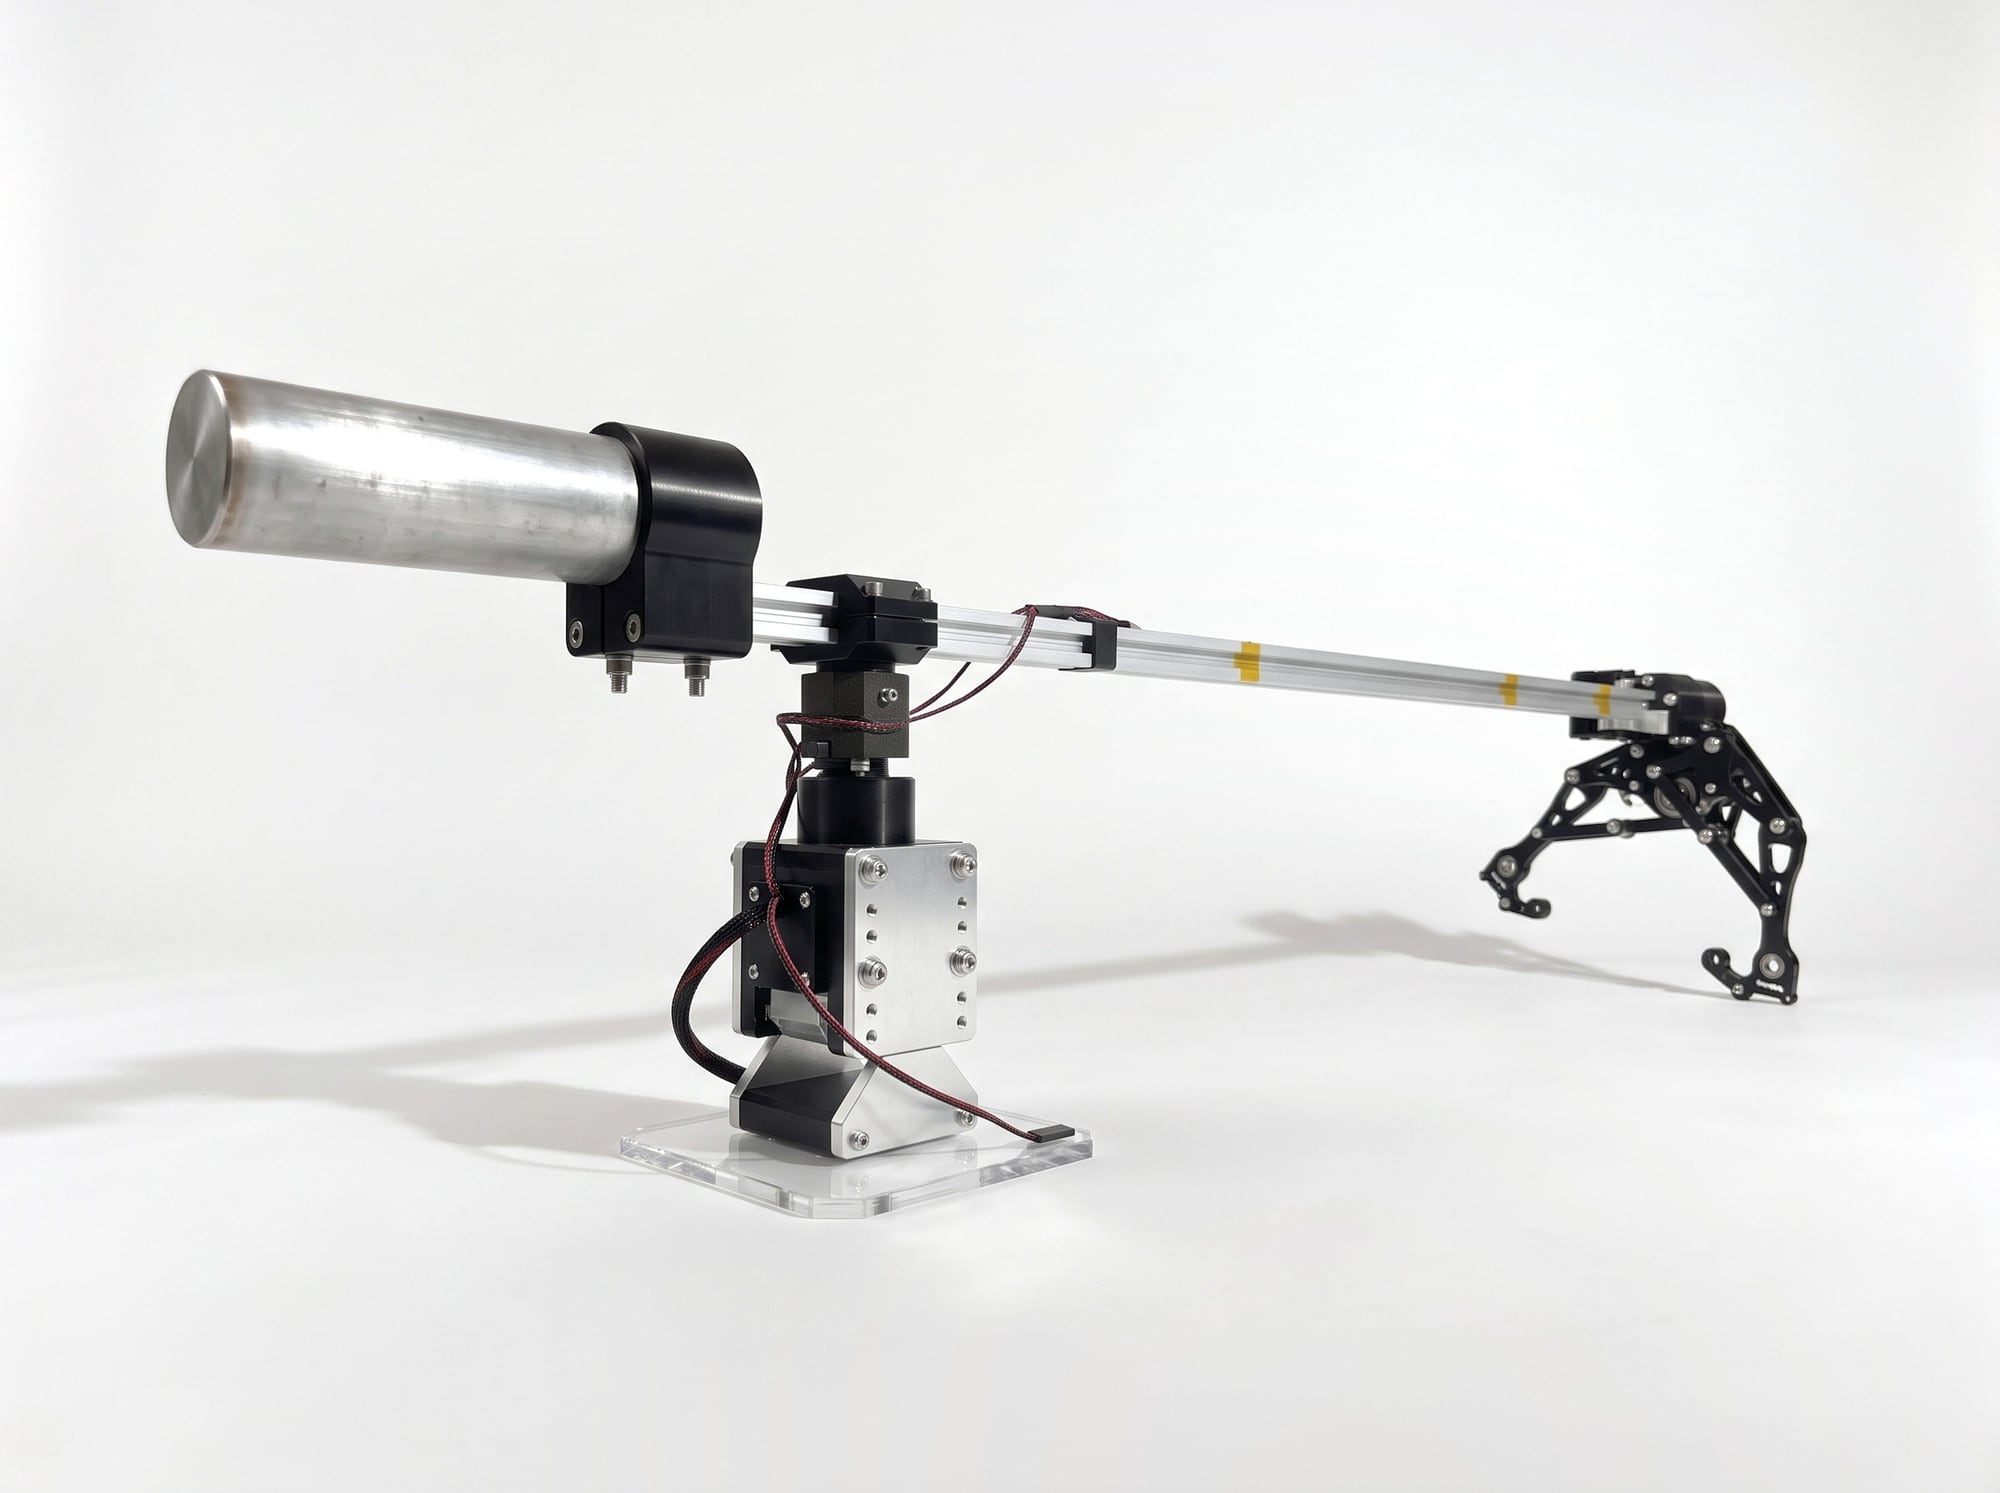
키네틱 아트 - 러닝 로봇
2족 보행 로봇이 '뛰는' 동작을 실제로 구현해야 했습니다.
- Year
- 2023
- Field
- Robotics & Automation
- Our role
- Mech · FW · SWMechFWSW
03Develop
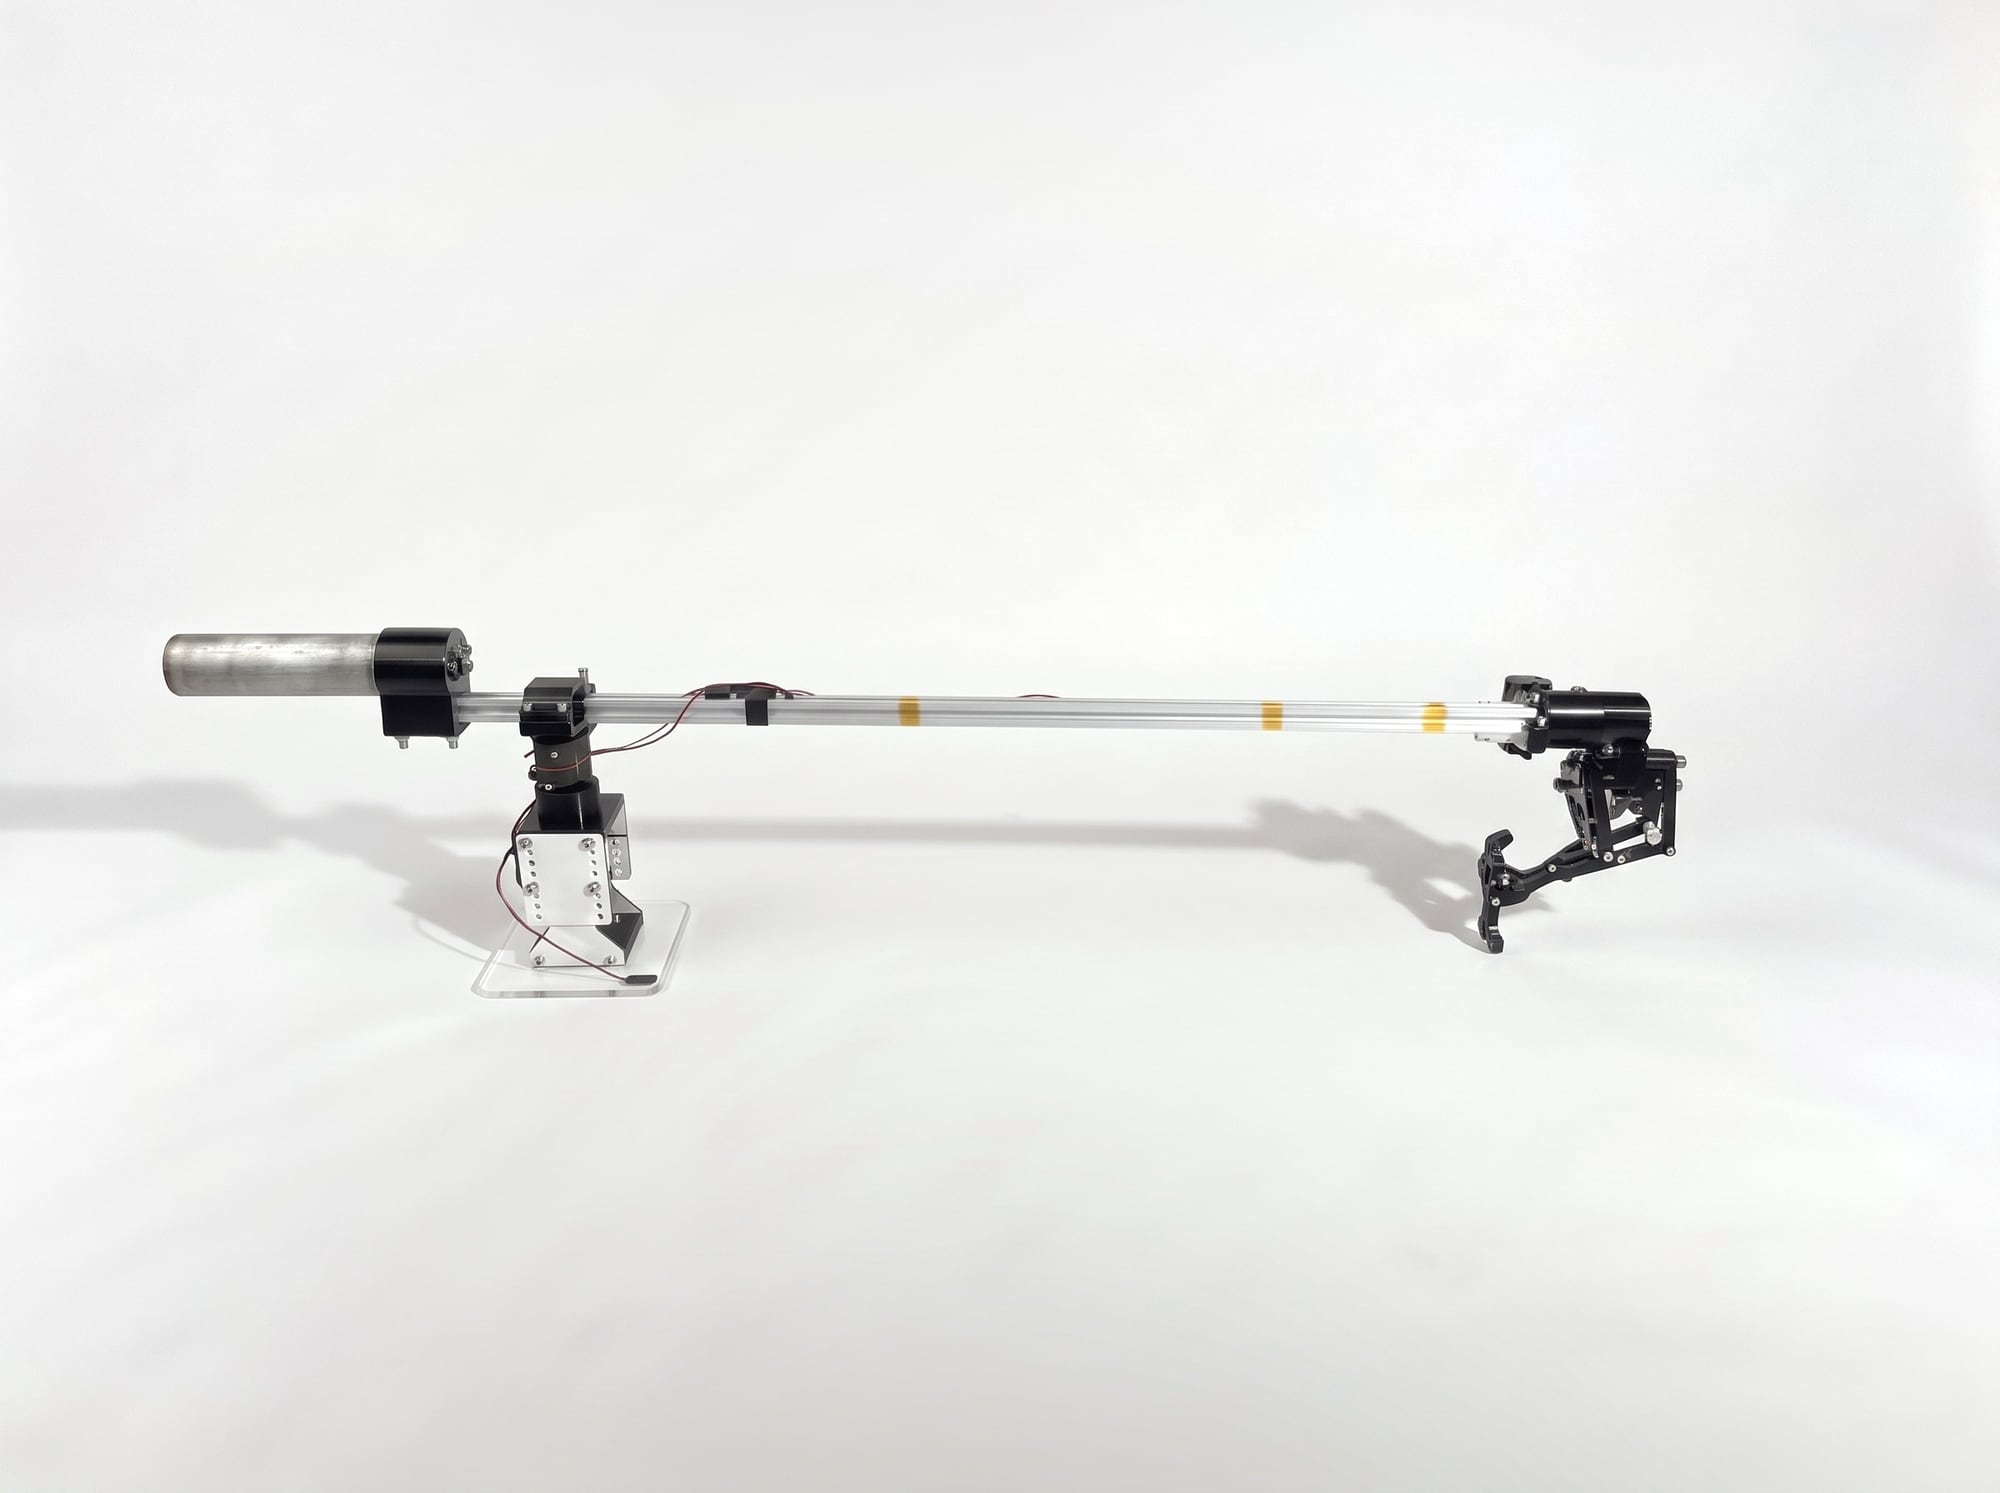
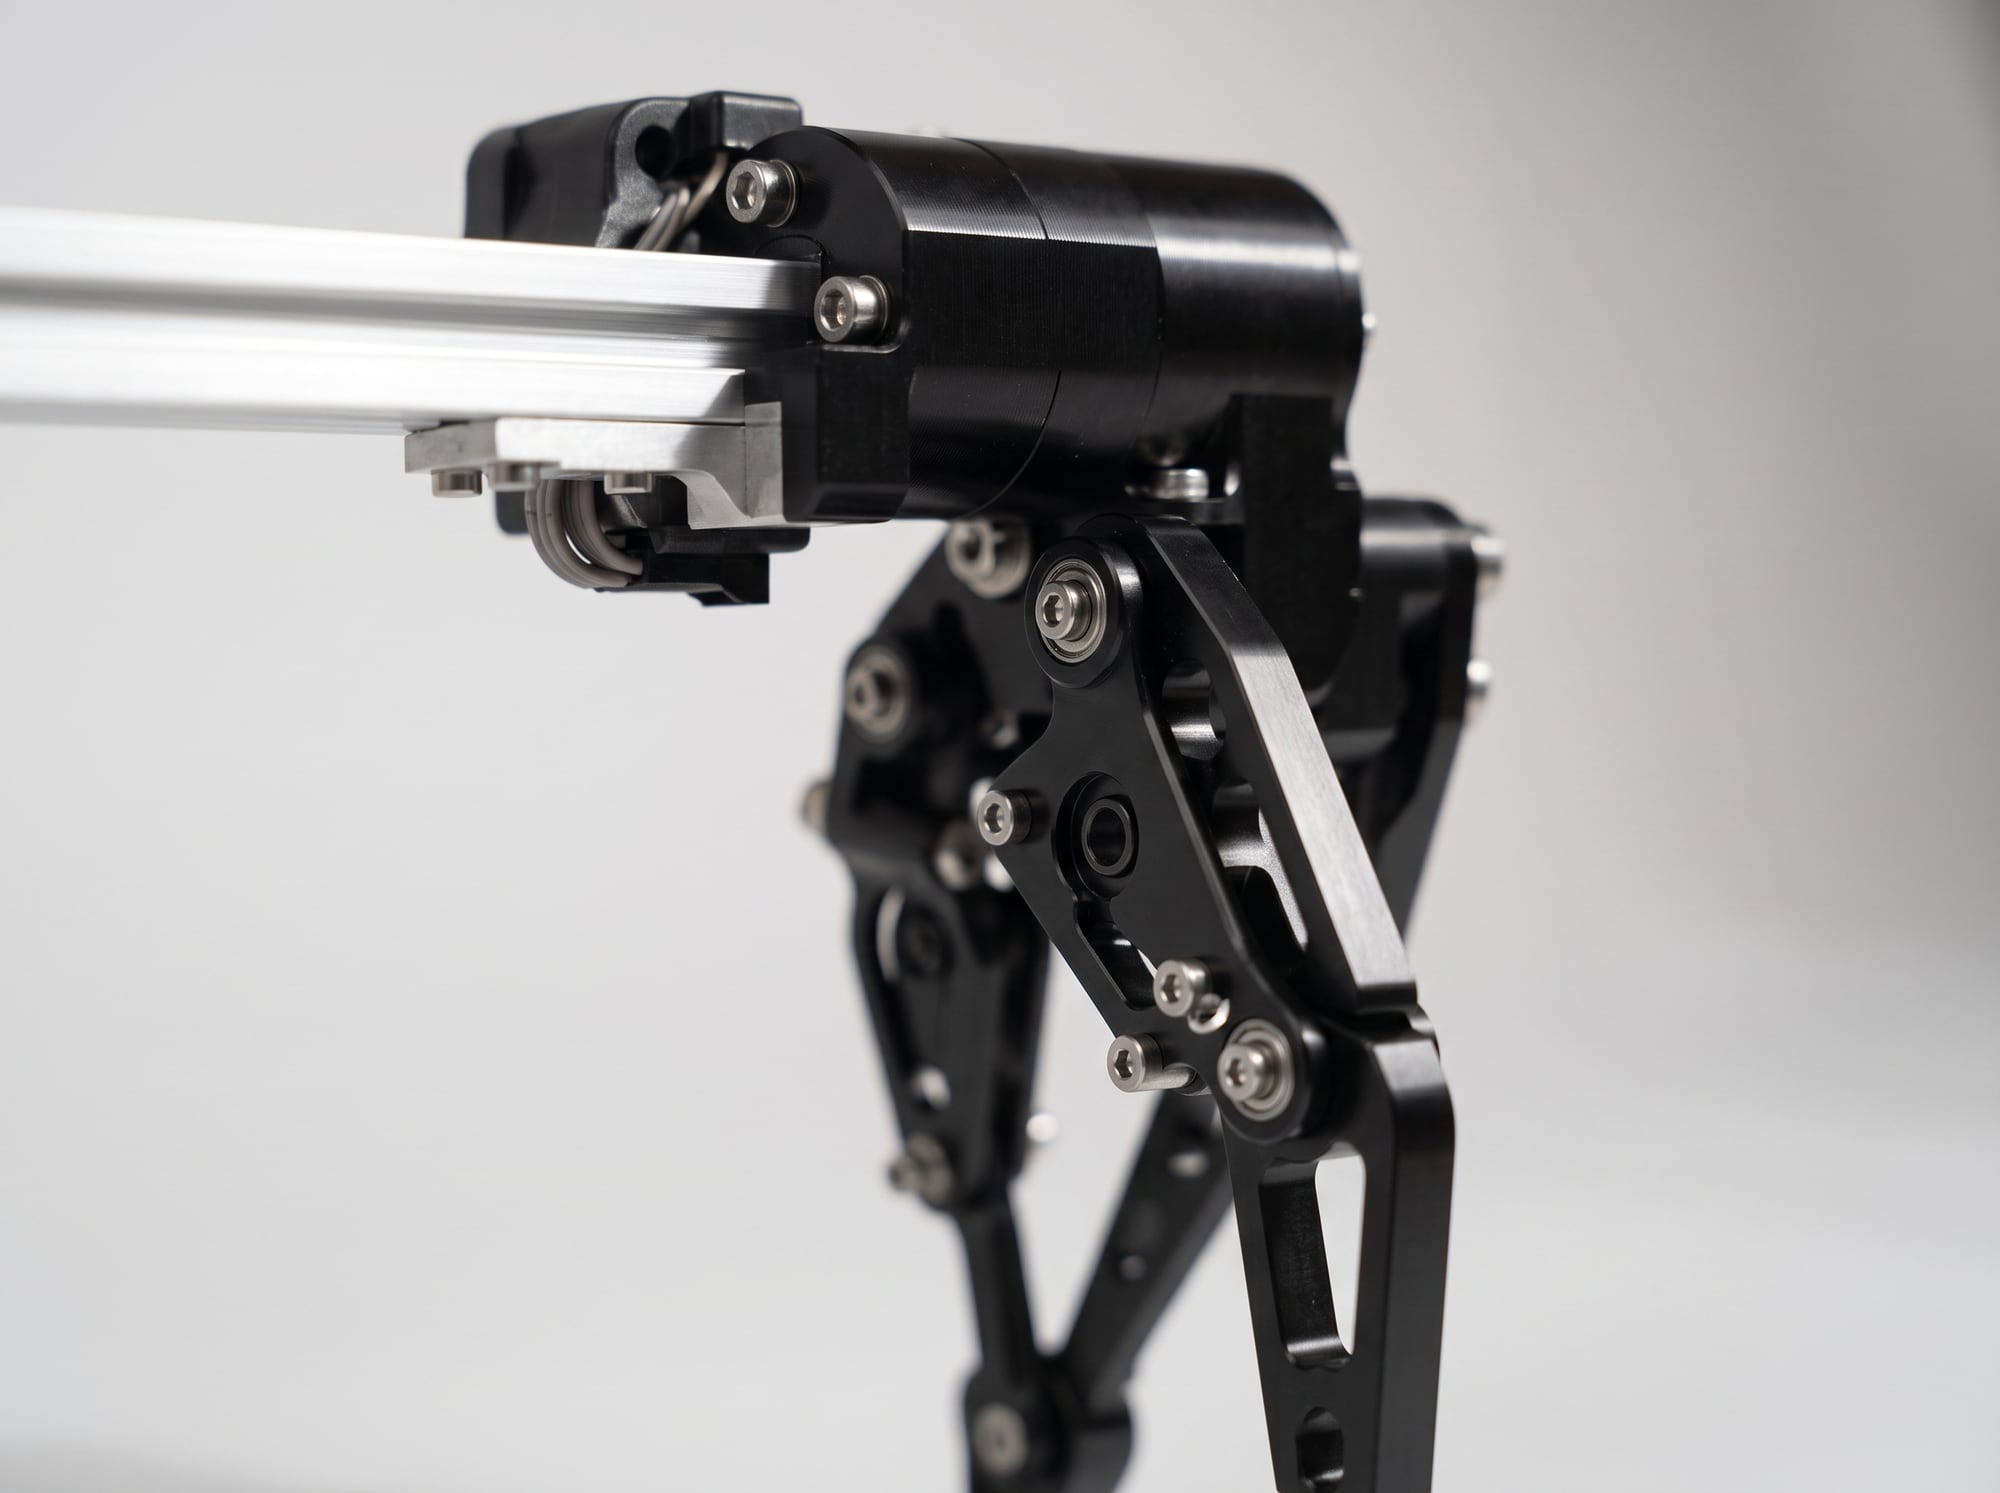
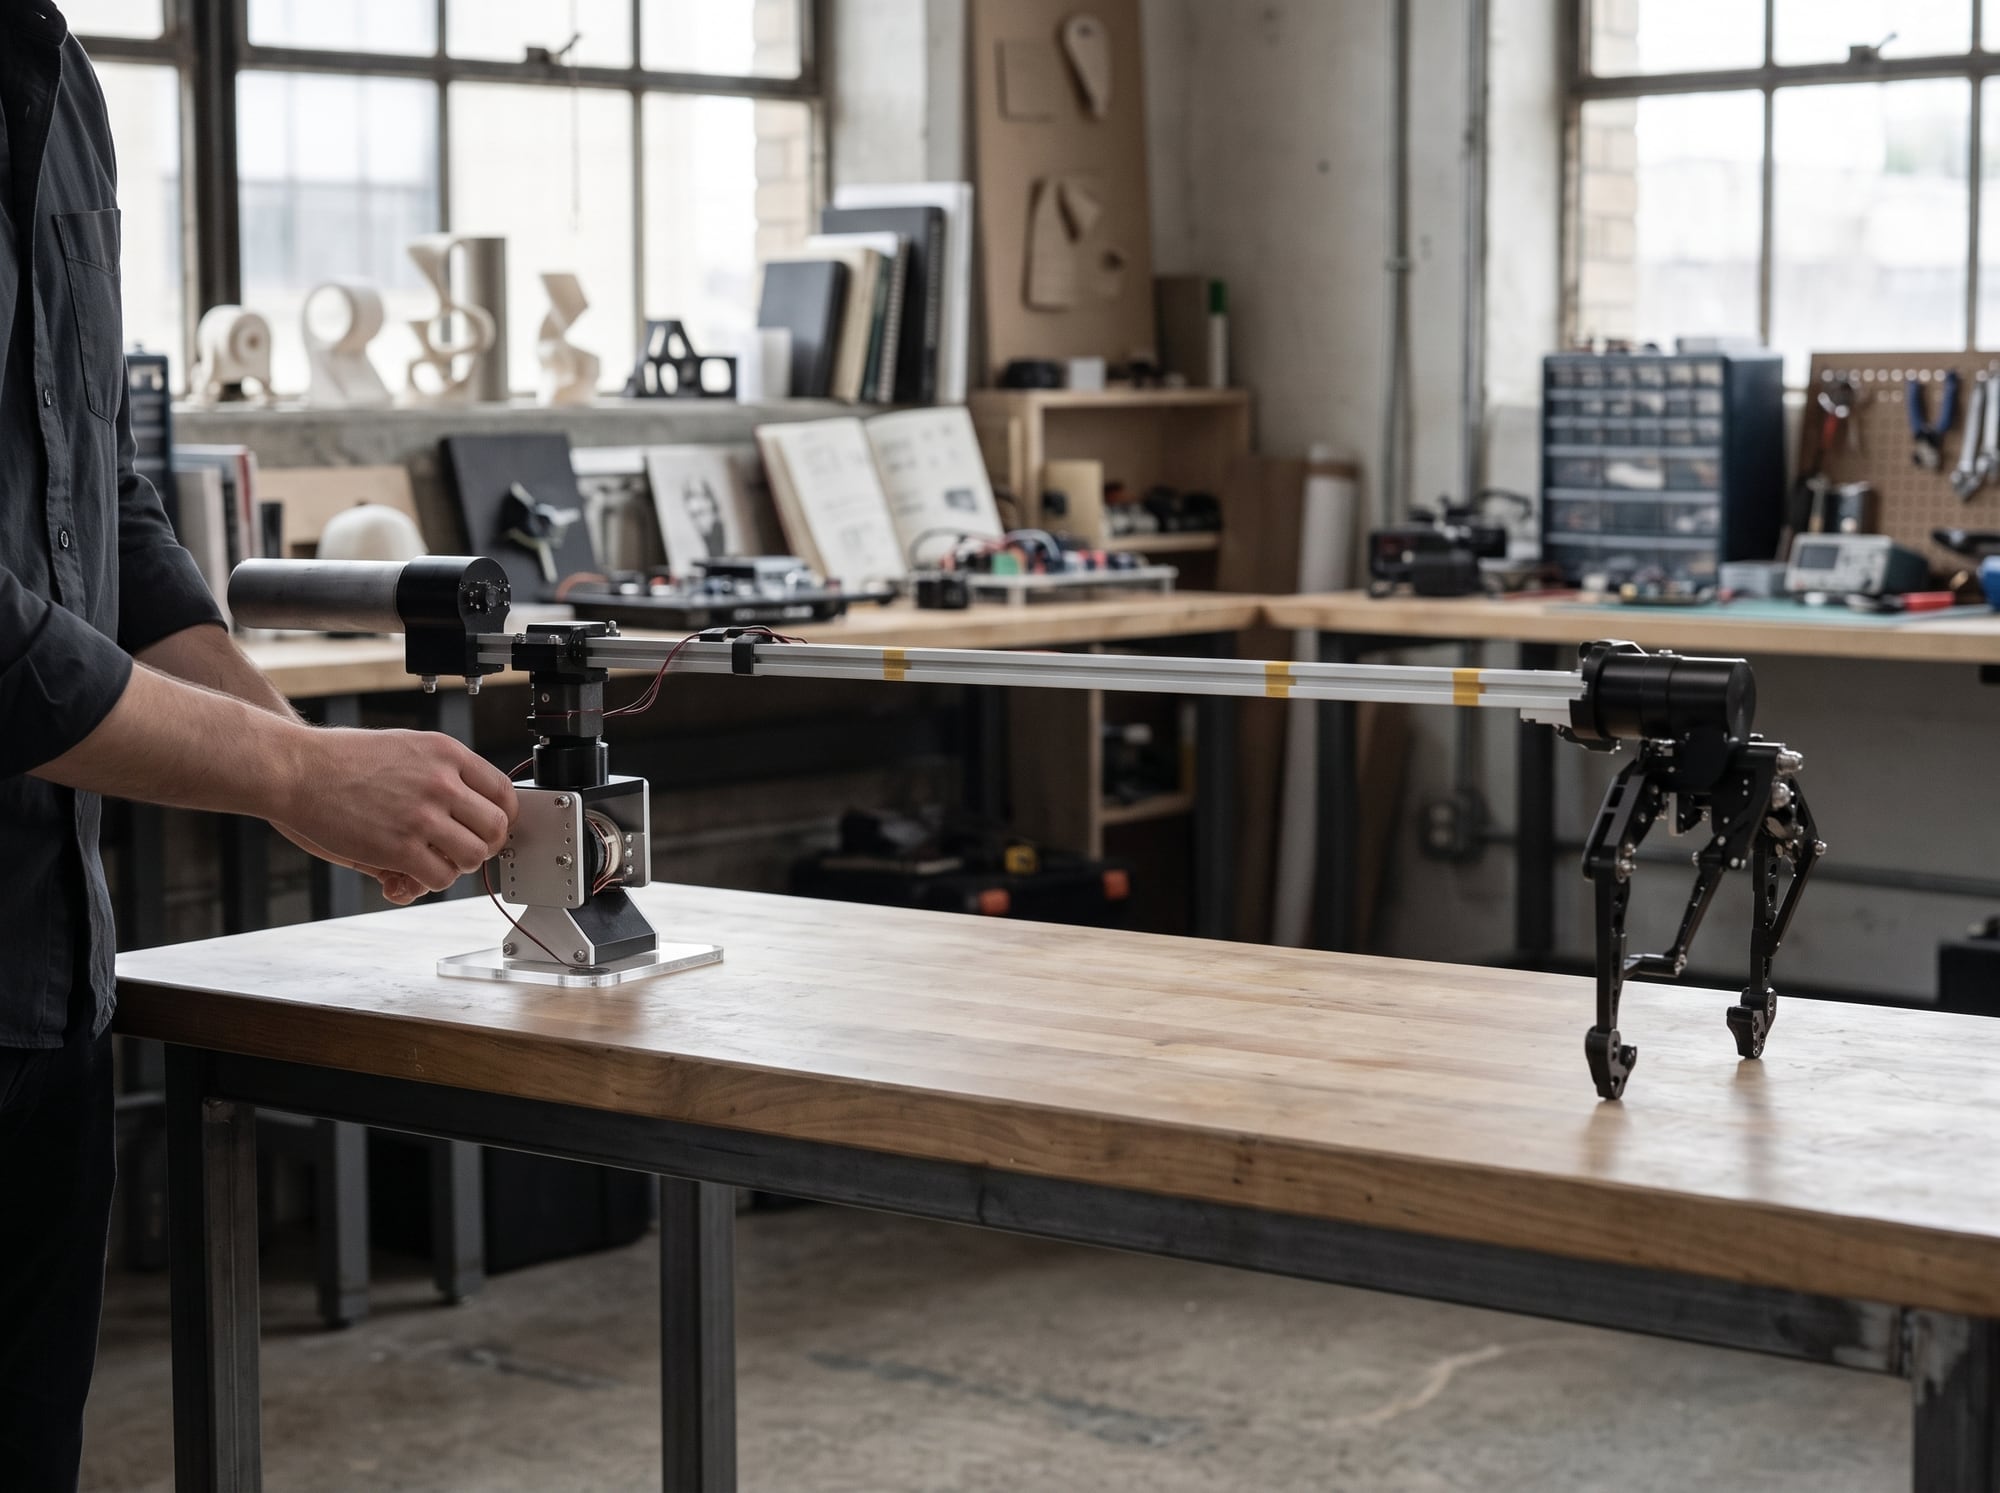
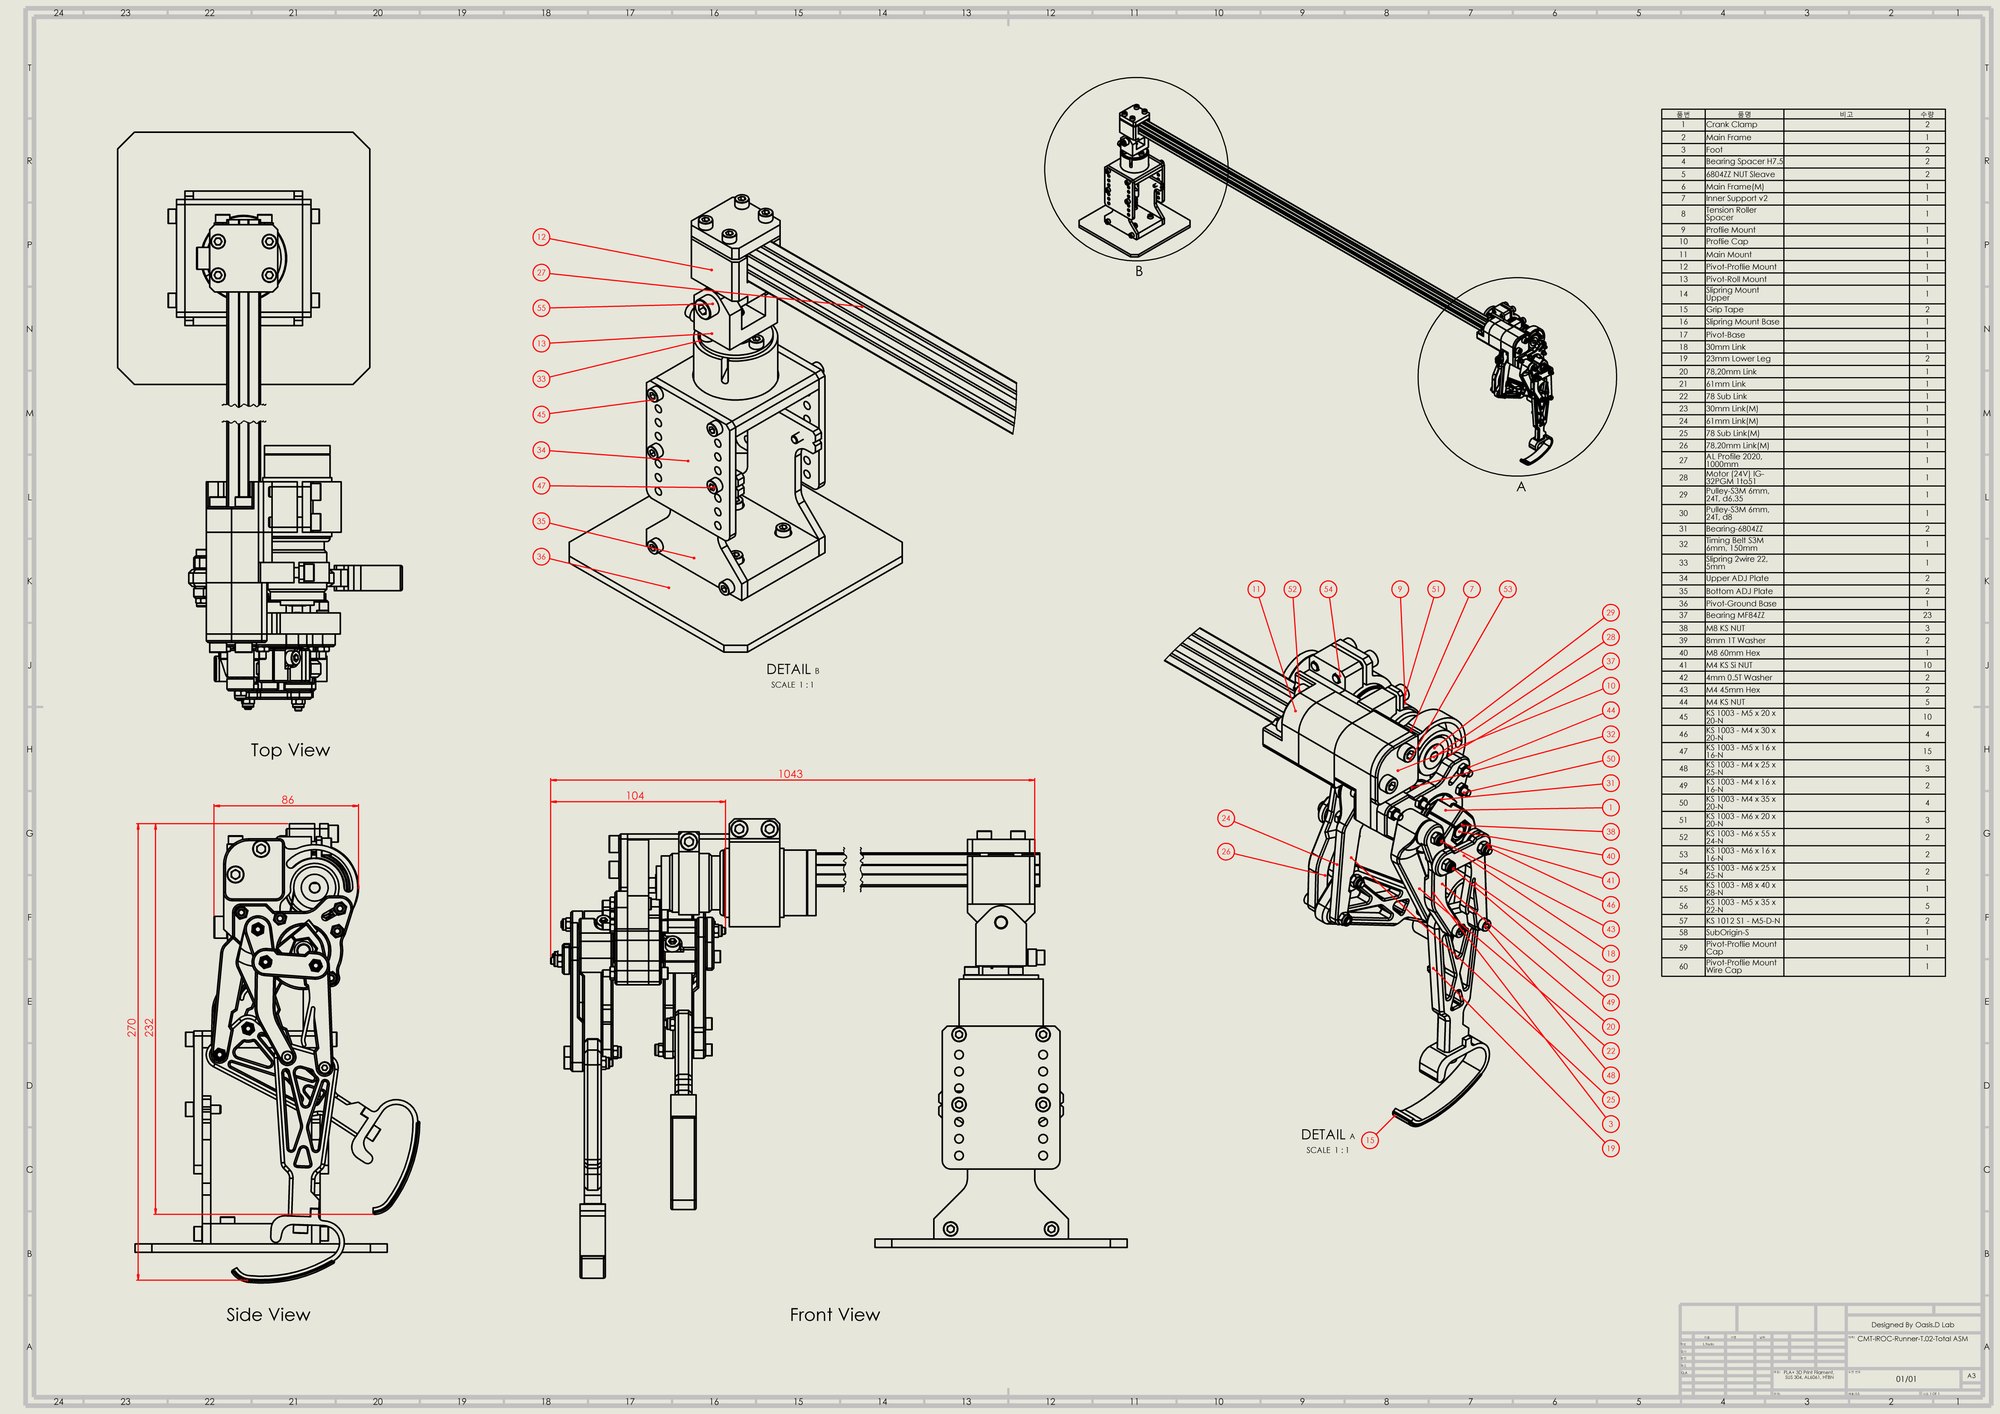
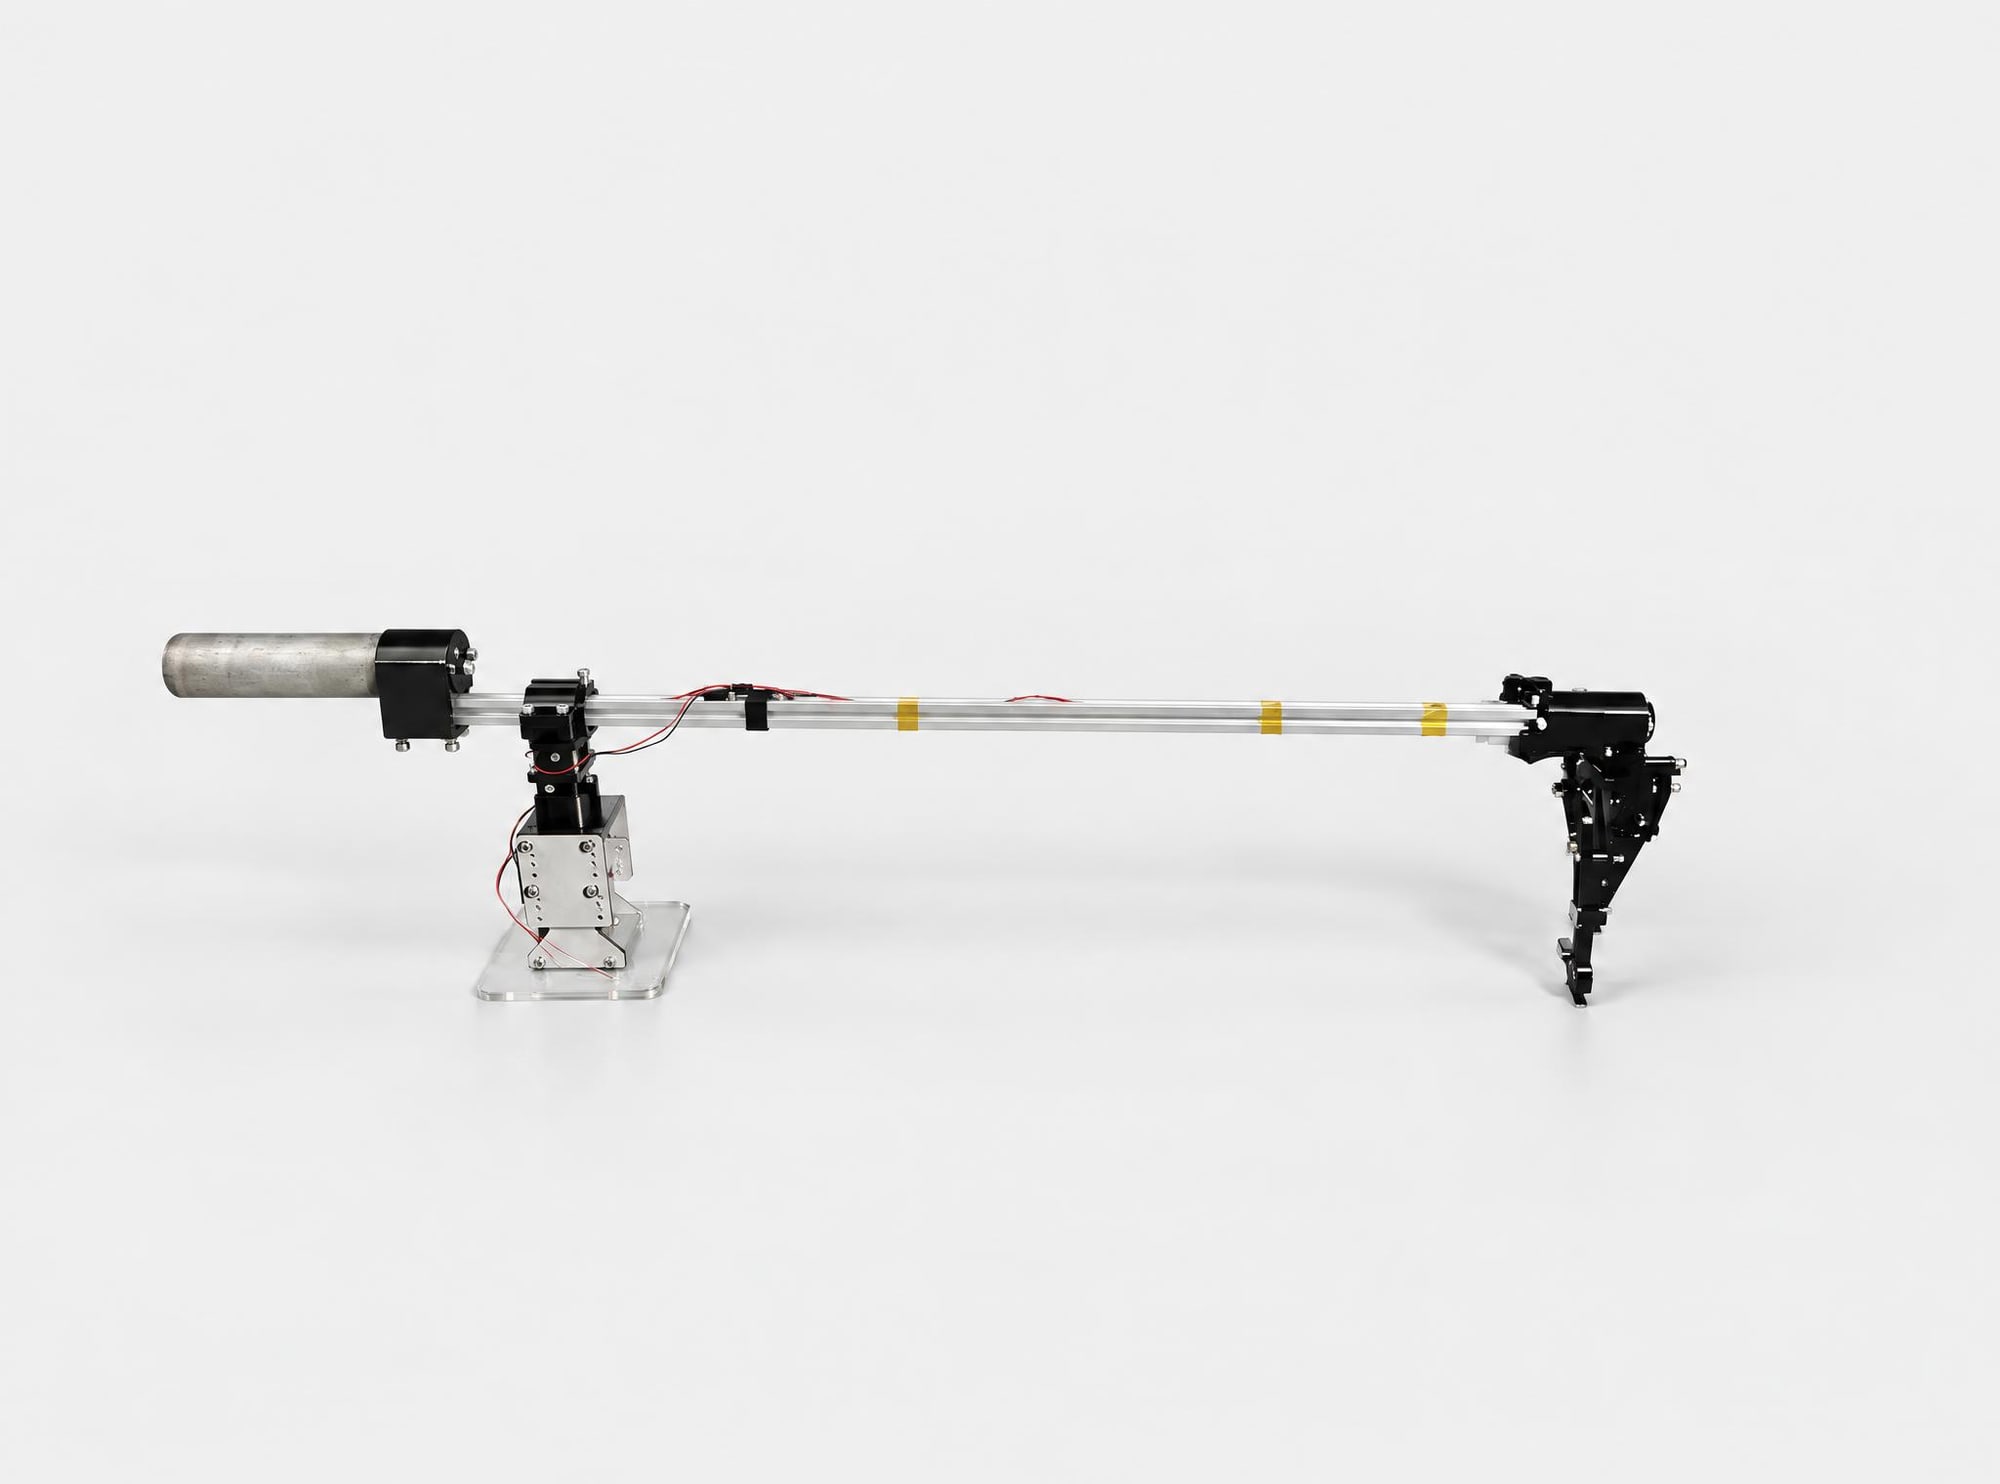
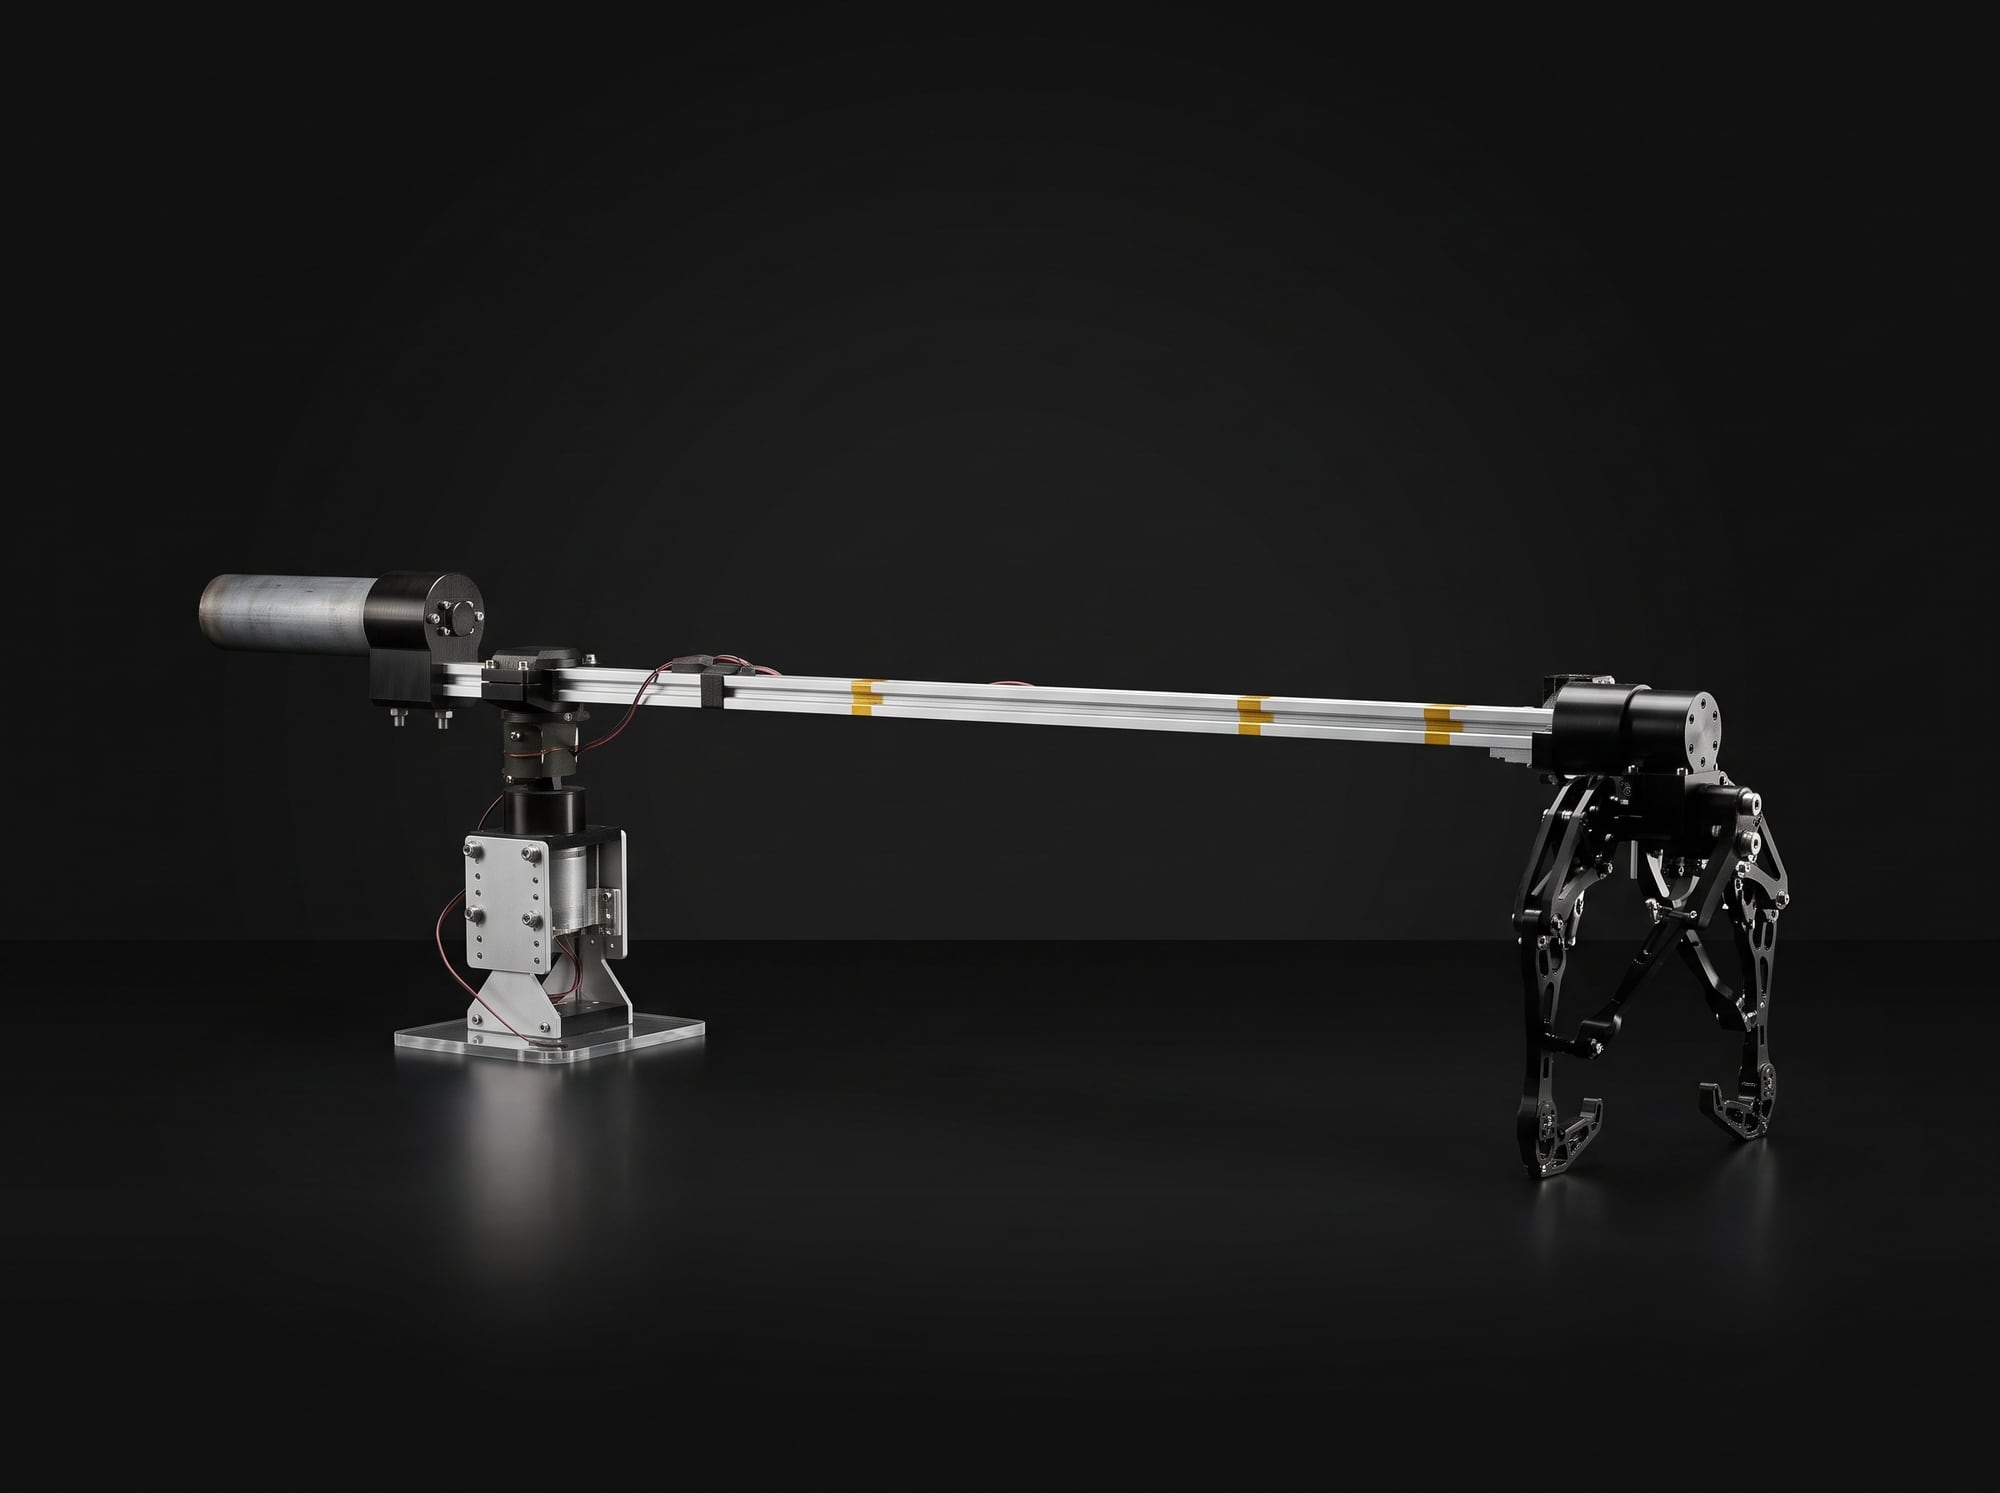
허벅지 링크에 컴플라이언트(Compliant) 구조를 적용해 착지 충격을 흡수하도록 설계했습니다. 로봇이 원형 경로를 따라 달리도록 지그를 만들고, 지그에 슬립링을 달아 여러 바퀴를 돌아도 선이 꼬이지 않게 했습니다. 로봇이 지그 무게를 받지 않도록 반대편에 금속 카운터웨이트를 달았습니다.
04Validate
제조 방식: 3D 프린팅, 선반 가공
Planning something similar?
Start a project